ભાષા પસંદ કરો
રહેણાંક અને વાણિજ્યિક સ્વિમિંગ પુલમાં સ્ફટિકીય પાણીની જાળવણી શ્રમ-સઘન મેન્યુઅલ કામકાજમાંથી અત્યંત આધુનિક રોબોટિક કામગીરીમાં પરિવર્તિત થઈ છે. આ ઉત્ક્રાંતિના કેન્દ્રમાં મશીન અને ડૂબી ગયેલી સપાટી વચ્ચેનું યાંત્રિક ઇન્ટરફેસ છે. જ્યારે ફિલ્ટરેશન રેટ અને નેવિગેશનલ અલ્ગોરિધમ્સ મહત્વપૂર્ણ છે, ઓટોમેટેડ ક્લીનરની અસરકારકતા આખરે તેની સ્ક્રબિંગ ક્ષમતા દ્વારા નક્કી કરવામાં આવે છે.
અસરકારક પૂલ રોલર બ્રશની ગતિશાસ્ત્ર
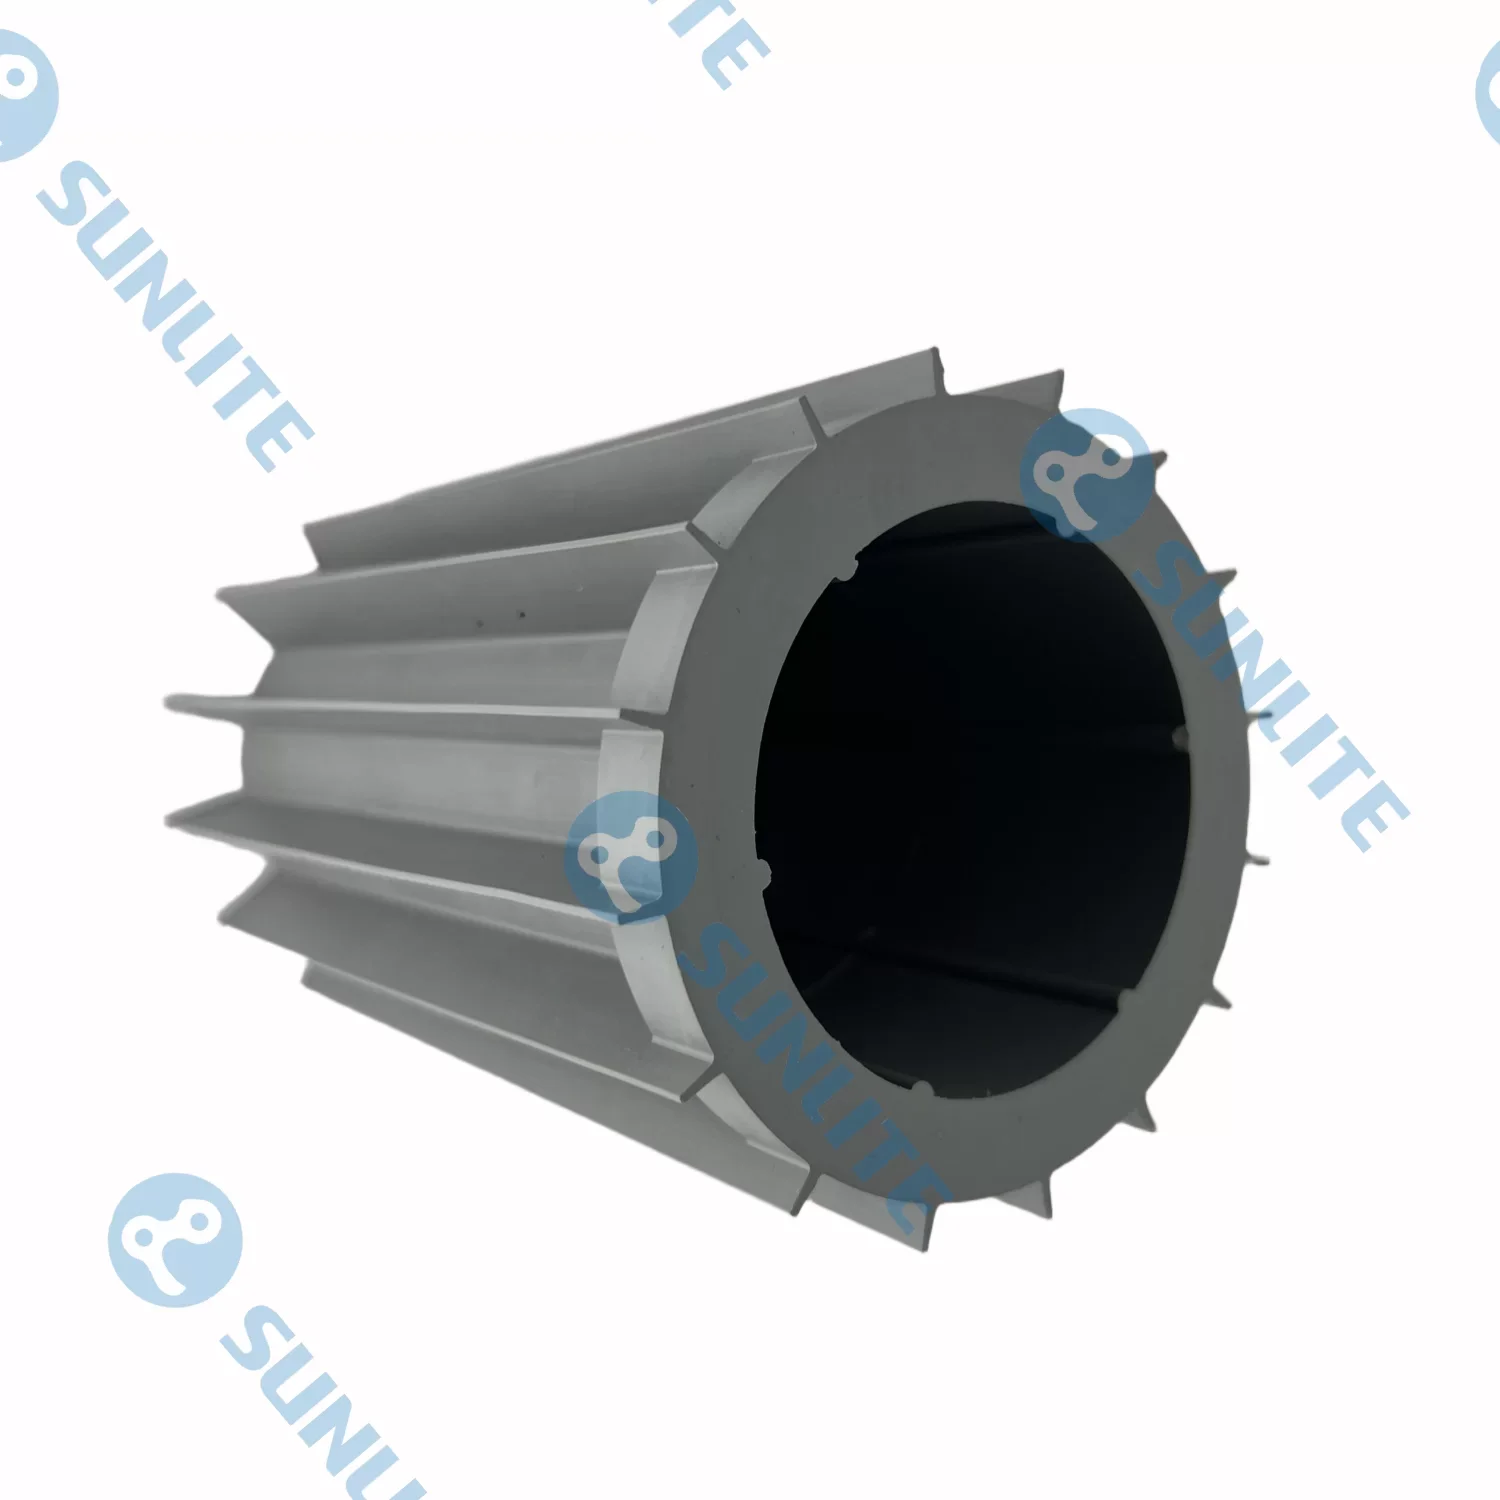
સ્વાયત્ત પ્રણાલી શેવાળનો સામનો કેવી રીતે કરે છે તે સમજવા માટે, સૌપ્રથમ વોટરલાઇન અને ફ્લોર લેવલ પર ભૌતિક ક્રિયાપ્રતિક્રિયાનું વિશ્લેષણ કરવું જોઈએ. ઉચ્ચ પ્રદર્શન પૂલ રોલર બ્રશ માત્ર સપાટીને સ્કિમ કરતું નથી; તે શેવાળના બીજકણ અને પૂલ સબસ્ટ્રેટ વચ્ચેના મોલેક્યુલર બોન્ડને તોડવા માટે રોટેશનલ સ્પીડ અને નીચે તરફના દબાણના સંયોજનનો ઉપયોગ કરે છે. શેવાળ, ખાસ કરીને "કાળી" અને "મસ્ટર્ડ" જાતો, એક રક્ષણાત્મક બાયોફિલ્મ સ્ત્રાવ કરે છે જે કુદરતી એડહેસિવ તરીકે કાર્ય કરે છે. આ સ્તરમાં પ્રવેશવા માટે એકલા સ્થિર દબાણ અપૂરતું છે.
આધુનિક સિસ્ટમ્સમાં એન્જિનિયરિંગનું ધ્યાન ચલ-સ્પીડ રોટેશન તરફ વળ્યું છે. બ્રશને રોબોટની ફોરવર્ડ ટ્રાવેલ સ્પીડ કરતા વધુ દરે સ્પિન કરવાની મંજૂરી આપીને, એન્જિનિયરો "સ્ક્રબિંગ રેશિયો" બનાવે છે. આ ગુણોત્તર સુનિશ્ચિત કરે છે કે પૂલની સપાટીના દરેક ચોરસ મિલીમીટરનો બહુવિધ બ્રિસ્ટલ અથવા બ્લેડ પાસ દ્વારા સંપર્ક કરવામાં આવે છે. આ યાંત્રિક નિરર્થકતા પ્લાસ્ટર અને પેબલ-ફિનિશ પૂલમાં જોવા મળતા માઇક્રોસ્કોપિક છિદ્રોને સાફ કરવા માટે જરૂરી છે, જ્યાં શેવાળ મૂળિયાં લે છે અને ખીલે છે.
પૂલ ક્લીનર રોબોટ રોલર બ્રશ સાથે સપાટી અનુકૂલન
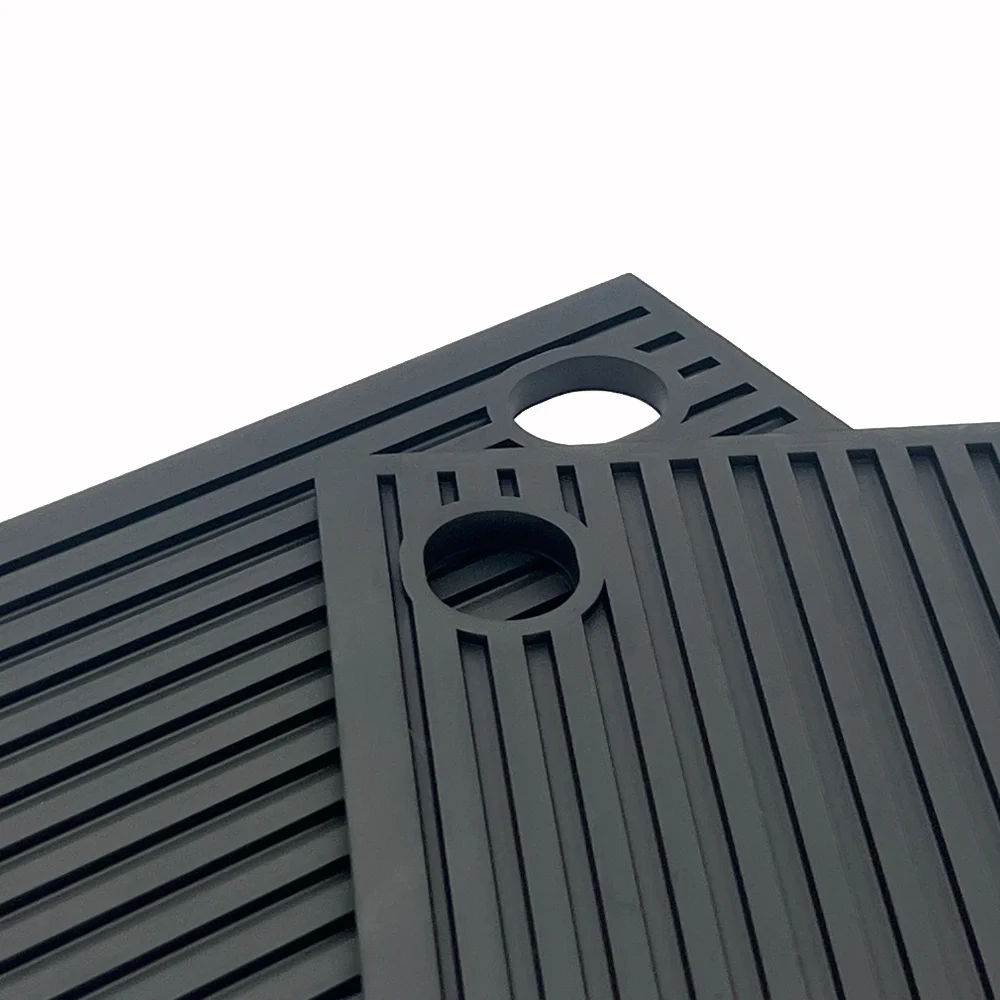
પૂલ ભાગ્યે જ એકસમાન વાતાવરણ હોય છે. તેમાં તીવ્ર 90-ડિગ્રી સંક્રમણો, વક્ર "કોવ્સ" અને ઊભી દિવાલોનો સમાવેશ થાય છે જે અનન્ય ગુરુત્વાકર્ષણ પડકારો રજૂ કરે છે. ની ડિઝાઇન એ પૂલ ક્લીનર રોબોટ રોલર બ્રશ આ ભૌમિતિક ભિન્નતાઓ માટે જવાબદાર હોવા જોઈએ. પરંપરાગત સીધા શૂન્યાવકાશ પીંછીઓથી વિપરીત, જ્યારે રોબોટ ઊભી દિવાલ પર ચડતો હોય અથવા ટાઈલ્ડ વોટરલાઈનથી પસાર થતો હોય ત્યારે પણ પૂલ-વિશિષ્ટ રોલરે સતત સંપર્ક જાળવી રાખવો જોઈએ.
અદ્યતન ડિઝાઇન ફ્લોટિંગ એક્સેલ સિસ્ટમનો ઉપયોગ કરે છે, જે રોલરને રોબોટની મુખ્ય ચેસિસથી સ્વતંત્ર રીતે ખસેડવાની મંજૂરી આપે છે. આ સુનિશ્ચિત કરે છે કે જેમ જેમ રોબોટ ડ્રેઇન કવર અથવા સ્થાનિક બમ્પનો સામનો કરે છે, બ્રશ સપાટીની સામે ફ્લશ રહે છે. વધુમાં, રોલરનો વ્યાસ ટોર્ક ડિલિવરીમાં એક મહત્વપૂર્ણ પરિબળ છે. મોટા વ્યાસનો રોલર વધુ નોંધપાત્ર સંપર્ક પેચ પૂરો પાડે છે, જે ખાસ કરીને મોટા પાયે કોમર્શિયલ પૂલમાં ઉપયોગી છે જ્યાં સપાટી વિસ્તાર કવરેજ ઊર્જા વપરાશ સામે સંતુલિત હોવું જોઈએ. સંપર્ક વિસ્તારને ઑપ્ટિમાઇઝ કરીને, સિસ્ટમ ગ્રાઉટ રેખાઓમાં ઊંડો પ્રવેશ મેળવી શકે છે જ્યાં શેવાળ ઘણીવાર રાસાયણિક સારવારથી છુપાવે છે.
રોબોટ રોલર બ્રશમાં સામગ્રીની નવીનતા
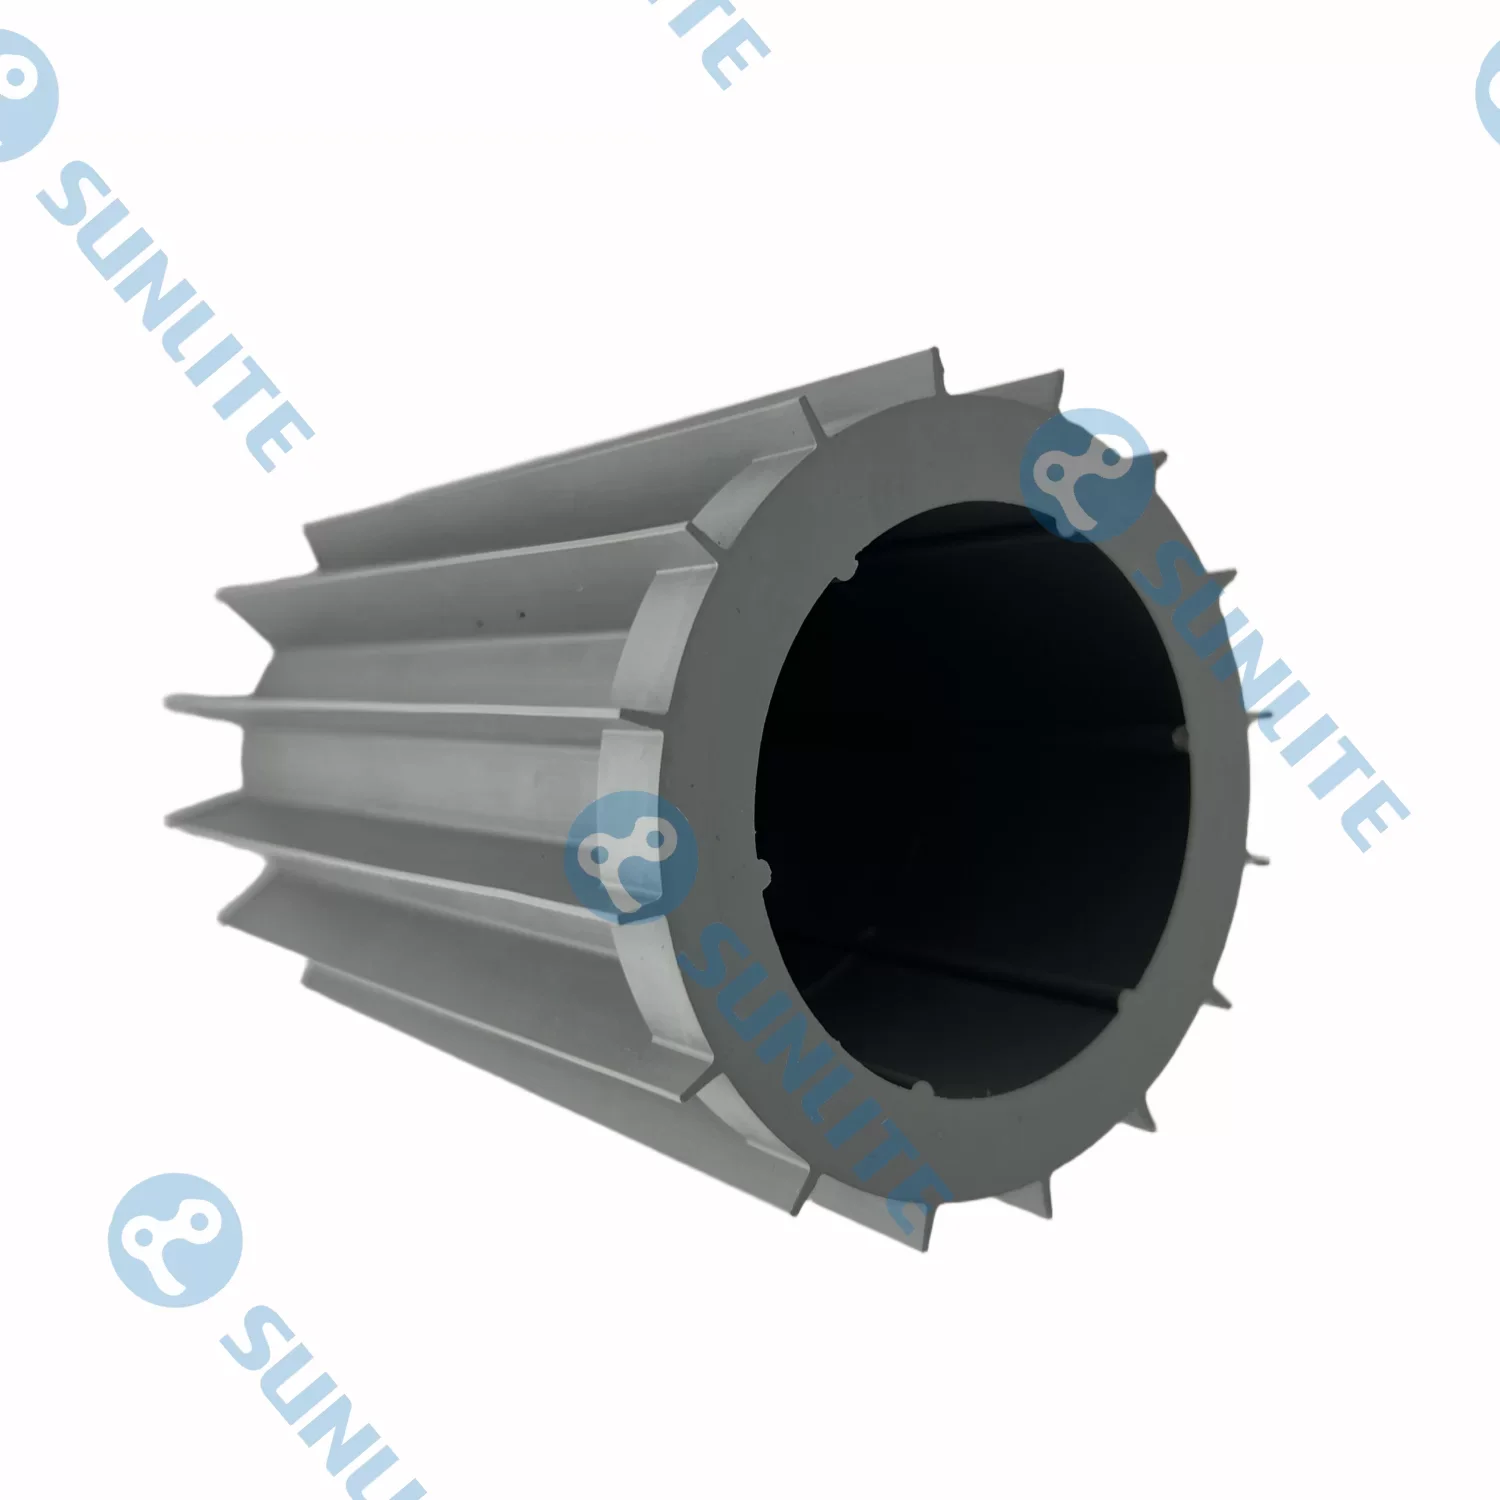
પરંપરાગત નાયલોનની બરછટથી સંયુક્ત સામગ્રીમાં સંક્રમણ એ ઉદ્યોગમાં નોંધપાત્ર વળાંક ચિહ્નિત કર્યો છે. સમકાલીન રોબોટ રોલર બ્રશ ઘણીવાર વર્ણસંકર બાંધકામ દર્શાવે છે. નાયલોન અથવા પોલીપ્રોપીલીન બરછટ છૂટક કાટમાળ અને કાંપને દૂર કરવા માટે અસરકારક છે, પરંતુ તેઓ સક્રિય શેવાળના મોરની ચપળ, પાતળી રચના સાથે સંઘર્ષ કરી શકે છે. આનો સામનો કરવા માટે, એન્જિનિયરોએ વિશિષ્ટ પોલિમરમાંથી બનેલી "સક્રિય" સ્ક્રબિંગ સ્ટ્રીપ્સને એકીકૃત કરી છે.
આ હાઇબ્રિડ બ્રશ ડ્યુઅલ-એક્શન પ્રક્રિયા દ્વારા કામ કરે છે. જ્યારે સખત બરછટ તિરાડોમાં ઊંડે સુધી પહોંચે છે, ત્યારે નરમ પોલિમર સ્ટ્રિપ્સ સ્ક્વિજી તરીકે કામ કરે છે, છૂટી ગયેલી બાયોફિલ્મને સાફ કરે છે અને તેને સક્શન ઇન્ટેક તરફ લઈ જાય છે. આ શેવાળને સમગ્ર પાણીના સ્તંભમાં ફક્ત પુનઃવિતરિત થવાથી અટકાવે છે. તદુપરાંત, પૂલનું રાસાયણિક વાતાવરણ - ક્લોરિન, મીઠું અને વિવિધ પીએચ બેલેન્સરથી સમૃદ્ધ - પ્લાસ્ટિક માટે કુખ્યાત રીતે પ્રતિકૂળ છે. બ્રિસ્ટલ્સને બરડ બનતા અને તૂટી જતા અટકાવવા માટે ઉચ્ચ-ગ્રેડ બ્રશ હવે યુવી-સ્થિર અને રાસાયણિક-પ્રતિરોધક સંયોજનો સાથે બનાવવામાં આવે છે, જે અન્યથા ફિલ્ટરેશન ક્લોગ્સ તરફ દોરી શકે છે.
નેવિગેશનલ સિનર્જી અને રોબોટ રોલિંગ બ્રશ
બ્રશ એ સિસ્ટમ જેટલું જ અસરકારક છે જે તેને માર્ગદર્શન આપે છે. એનું એકીકરણ રોબોટ રોલિંગ બ્રશ મશીનના પાથફાઇન્ડિંગ તર્કમાં ચળવળ અને સફાઈ વચ્ચે સહજીવન સંબંધ બનાવે છે. આધુનિક ઓટોનોમસ ક્લીનર્સ "બ્રશ-સેન્ટ્રીક" નેવિગેશનનો ઉપયોગ કરે છે, જ્યાં રોબોટ ઓવરલેપિંગ પેટર્ન અથવા સ્થાનિક "સ્પોટ-ક્લીનિંગ" દાવપેચ કરી શકે છે જ્યારે સેન્સર્સ ફ્લોર પર વધેલા પ્રતિકાર અથવા ઓપ્ટિકલ ફેરફારોને શોધી કાઢે છે.
ઉચ્ચ દૂષણવાળા વિસ્તારોમાં, જેમ કે પૂલના છાંયેલા ખૂણાઓ જ્યાં સૂર્યપ્રકાશથી વંચિત શેવાળ ખીલે છે, રોબોટ ઉચ્ચ બ્રશ RPM જાળવી રાખીને આગળનો વેગ ધીમો કરી શકે છે. આ સંકેન્દ્રિત પ્રયાસ સુનિશ્ચિત કરે છે કે ફિલ્ટરેશન સિસ્ટમ તેને હટાવે તે પહેલાં શેવાળને ઉપાડવા માટે યાંત્રિક આંદોલન પર્યાપ્ત છે. ડ્રાઇવ મોટર્સ અને બ્રશ મોટર વચ્ચે સિંક્રનાઇઝેશન એ એન્ટ્રી-લેવલ ક્લીનર્સને પ્રોફેશનલ-ગ્રેડ ઓટોનોમસ સિસ્ટમથી અલગ કરે છે. આ સંવાદિતા એ સુનિશ્ચિત કરે છે કે બ્રશ માત્ર એક નિષ્ક્રિય ઘટક નથી પરંતુ રોબોટની પર્યાવરણીય જાગૃતિમાં સક્રિય સહભાગી છે.
રબર રોલર બ્રશ રોબોટની ટકાઉપણું અને પકડ
પાણીની અંદરના રોબોટિક્સમાં સૌથી મહત્વપૂર્ણ પડકારો પૈકી એક લપસણો, શેવાળ-કોટેડ સપાટી પર ટ્રેક્શન જાળવી રાખવાનો છે. એ રબર રોલર બ્રશ રોબોટ સેકન્ડરી ટ્રેક્શન સહાય તરીકે બ્રશનો જ ઉપયોગ કરીને આ સમસ્યાનું નિરાકરણ લાવે છે. જ્યારે રોબોટ સ્લીક ટાઇલ દિવાલ પર ચઢવાનો પ્રયાસ કરે છે, ત્યારે રોલરના રબરવાળા ઘટકો દ્વારા ઉત્પન્ન થયેલ ઘર્ષણ સ્લાઇડિંગને રોકવા માટે જરૂરી "ડંખ" પ્રદાન કરે છે.
આ રોલરોમાં વપરાતા રબરની ઘનતા કાળજીપૂર્વક માપાંકિત કરવામાં આવે છે. જો રબર ખૂબ સખત હોય, તો તે નાજુક વિનાઇલ લાઇનર્સ અથવા કાચની ટાઇલ્સને ખંજવાળી શકે છે; જો તે ખૂબ નરમ હોય, તો તે ઘર્ષક ક્વાર્ટઝ અથવા પ્લાસ્ટર ફિનિશ સામે અકાળે ઘસાઈ જશે. આધુનિક સોલ્યુશનમાં મલ્ટિ-ડેન્સિટી મોલ્ડિંગનો સમાવેશ થાય છે, જ્યાં કેન્દ્રિય કઠોર કોર નરમ, ઉચ્ચ-ઘર્ષણ બાહ્ય સ્તરમાં આવરિત હોય છે. આ ડિઝાઈન હાઈ-સ્પીડ રોટેશન માટે જરૂરી માળખાકીય અખંડિતતા પૂરી પાડે છે જ્યારે વોટરલાઈન પર શેવાળને દૂર કરવા માટે જરૂરી "ટેકીનેસ" ઓફર કરે છે - કોઈપણ પૂલને સ્વચ્છ રાખવા માટેનો સૌથી મુશ્કેલ વિસ્તાર.
રહેણાંક અને વાણિજ્યિક સ્વિમિંગ પુલમાં સ્ફટિકીય પાણીની જાળવણી શ્રમ-સઘન મેન્યુઅલ કામકાજમાંથી અત્યંત આધુનિક રોબોટિક કામગીરીમાં પરિવર્તિત થઈ છે.